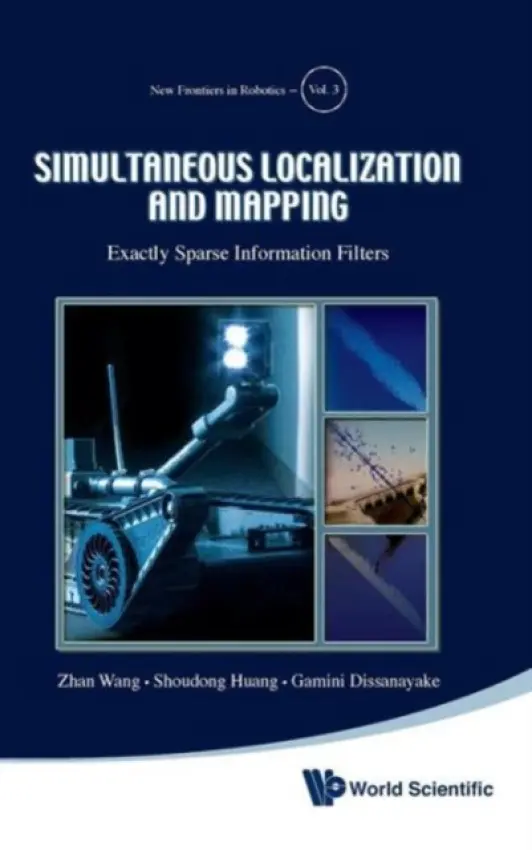
Simultaneous Localization And Mapping: Exactly Sparse Information Filters - Wang, Zhan (Univ Of Technology, Australia) a Huang, Shoudong (Univ Of Technology, Australia) a Dissanayake, Gamini (Univ Of Technology, Australia)
Růst ceny o 1 %
Nejnižší cena od 10. 9. 2026: 2 379 Kč.
O produktu
Simultaneous localization and mapping (SLAM) is a process where an autonomous vehicle builds a map of an unknown environment while concurrently generating an estimate for its location. This book deals with computationally efficient solutions to the large scale SLAM problems using exactly sparse Extended Information Filters (EIF).
Tip: Podívejte se také na další produkty z kategorie Elektronika a komunikace.
Vývoj ceny
Podobné produkty
Specifikace
- EAN
- 9789814350310
Recenze
Recenze u nás zatím nikdo nenapsal — budete první?